
Categorie Produs
ID/OD gol 40% · IT5 rulment · Cablu prin-găurire · 6-DOF
RR / 001 — 008
Inerție gol optimizată
Axa de rotație a robotului
Axe de articulație ale robotului prelucrate CNC cu precizie pentru roboți industriali și colaborativi — modele ușoare goale din Al 7075 și Ti Grad 5, flanșe integrate de reducere armonică / cicloidală / planetară, șezuturi pentru rulmenți IT5, cablu prin-găurire pentru rutare curată prin fiecare articulație.
IT5
Șezut / Flanșă rulment
40%
ID / OD gol
−40%
Masă vs Solid
DESEN PART · RR-000 AX DE ARTICULAȚIE A ROBOTULUI · Al 7075-T6 HA
ISO 9001 · GRESAT IT5 · CABLU PRIN-GĂURIRE
Gol · Masă −40%
Flanșă armonică
6-DOF · Cobot · SCARA · Delta · Chirurgical · Drone
Tipuri de roboți
Al 7075 · Ti 5 · 42CrMo4 · 20CrMnTi · SUS316L
Materiale
48hr Citat · Proto 5-Zile
Serviciu
IT5
Șaibă de suport / Flanșă
standard pentru articulația robotului
standard pentru articulația robotului
40%
ID / OD gol
design pentru cablu prin gaură
design pentru cablu prin gaură
−40%
Reducere în masă
vs arbore solid
vs arbore solid
5 Zile
Livrare cea mai rapidă
arbore prototip
arbore prototip
Lucrările noastre
Solicită piesă similară →
Ramele de rotație ale robotului pe care le-am realizat
Rame de rotație ale robotului prelucrate CNC de înaltă precizie pentru aplicații auto, robotică, aerospațială, medicală și industrială.
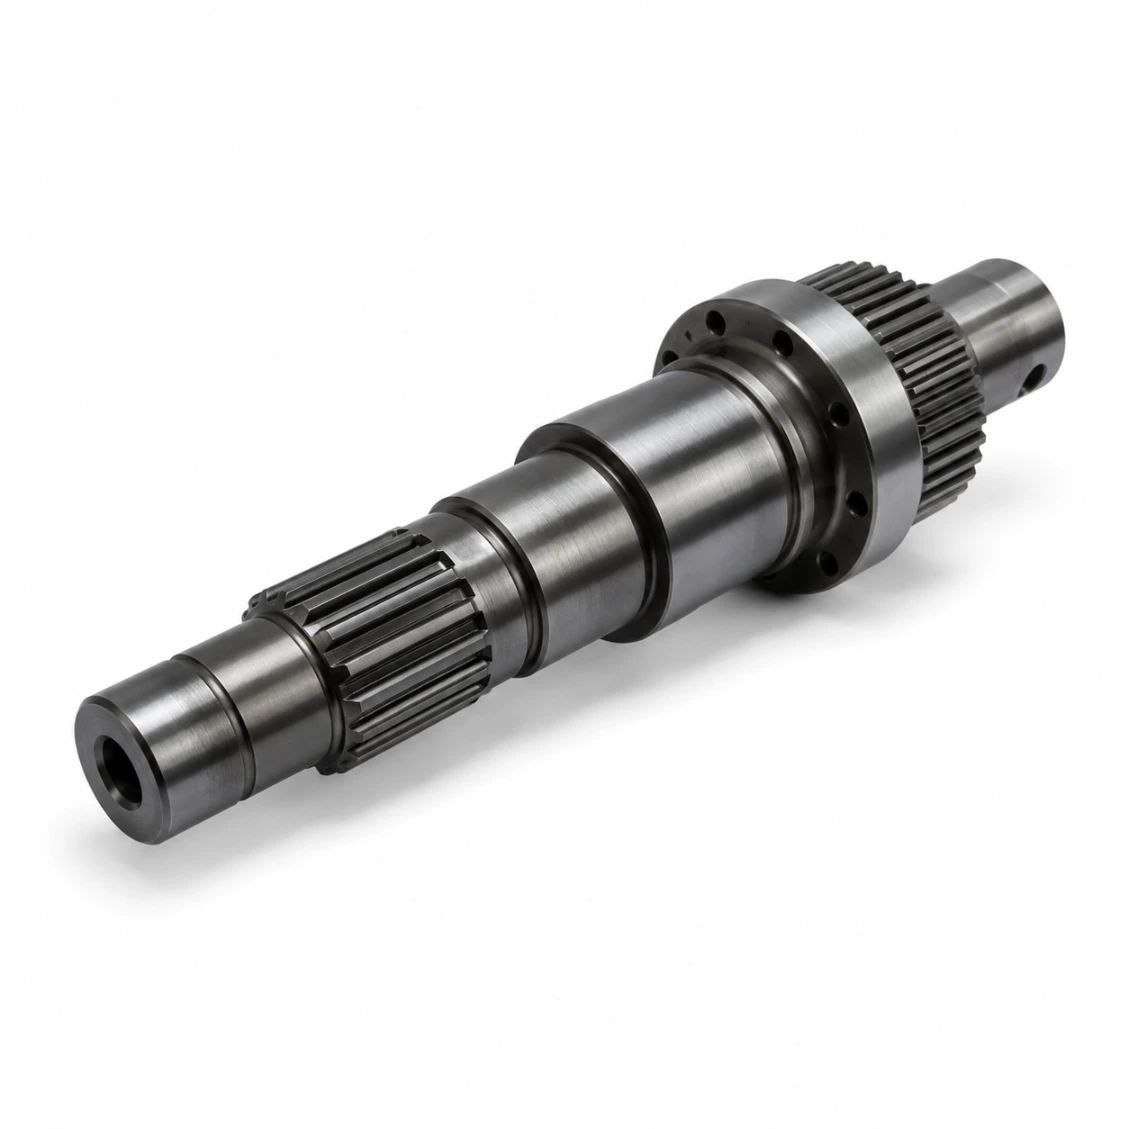 42CrMo4 · Industrial
Rama de rotație a robotului — Industrial 6-Axă
42CrMo4 · Întărit · 200 bucăți
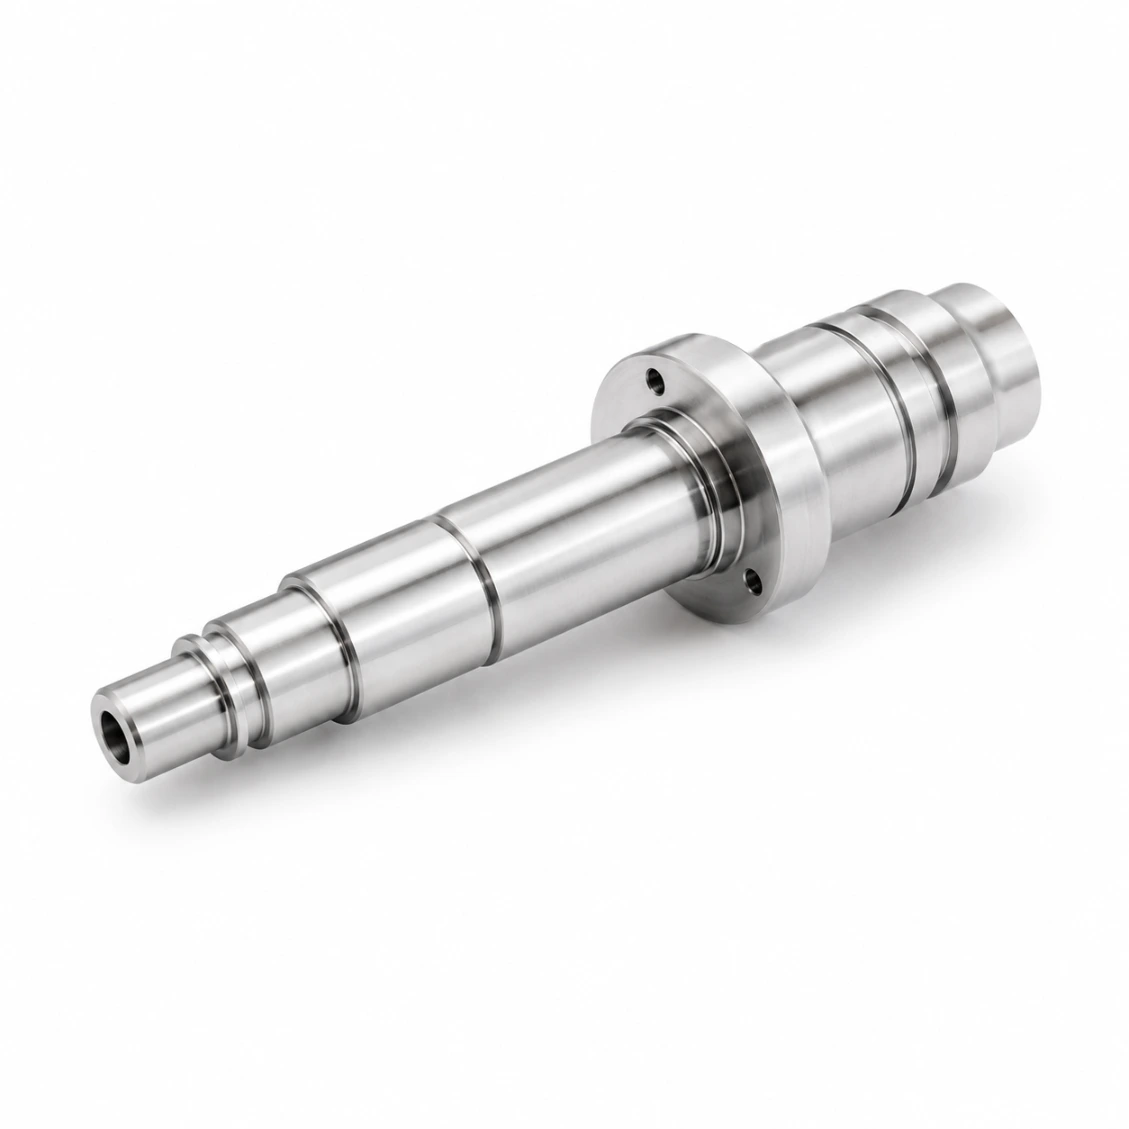 SUS316L · Chirurgical
Rama de rotație a robotului — Robot chirurgical
SUS316L · Passivat · 50 bucăți
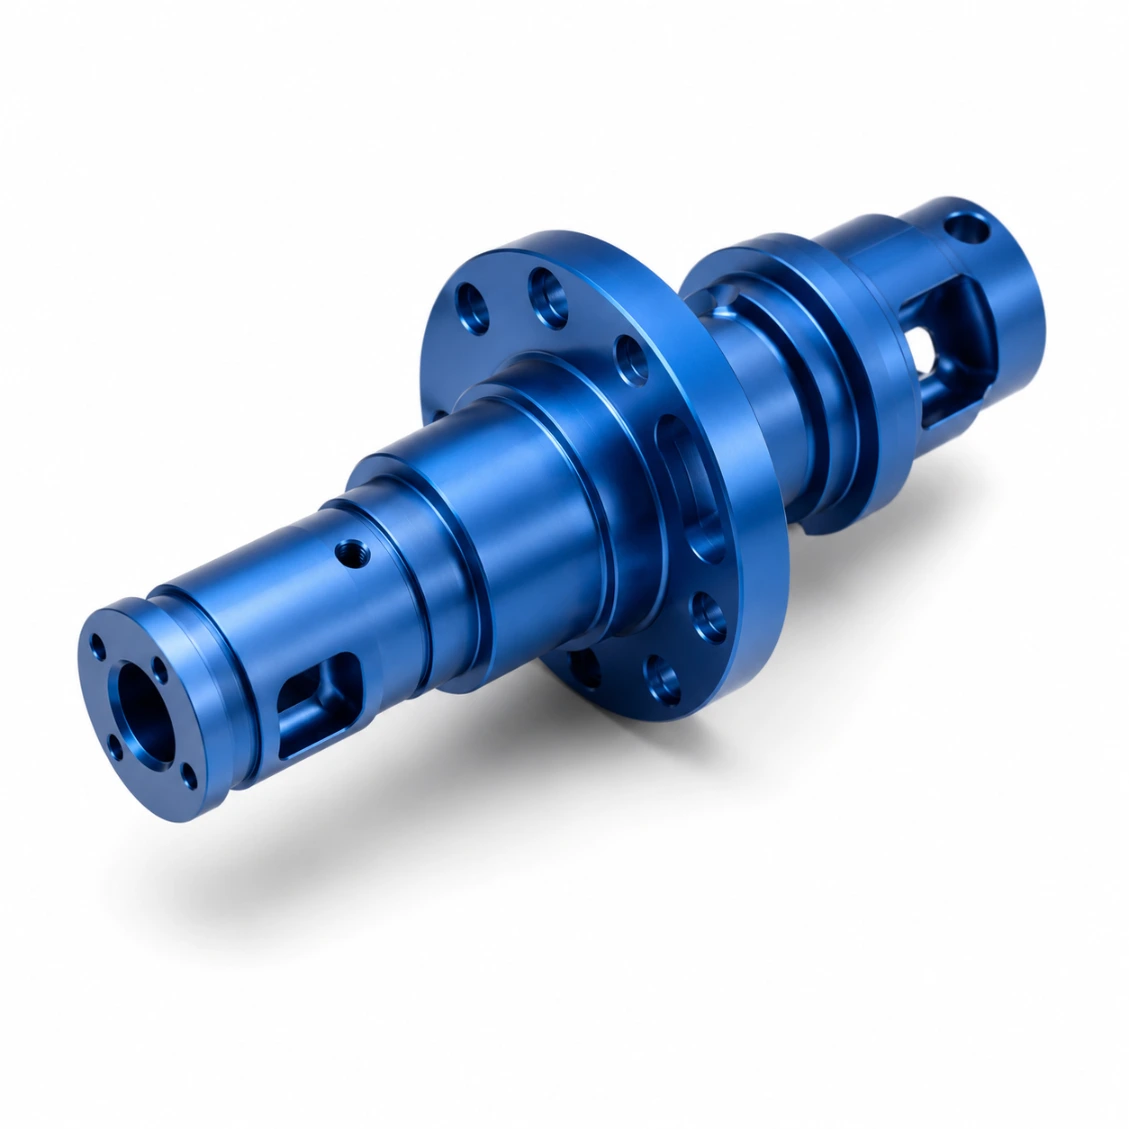 Al 7075 · Cobot
Rama de rotație a robotului — Cobot
Al 7075 HA · Gol · 80 bucăți
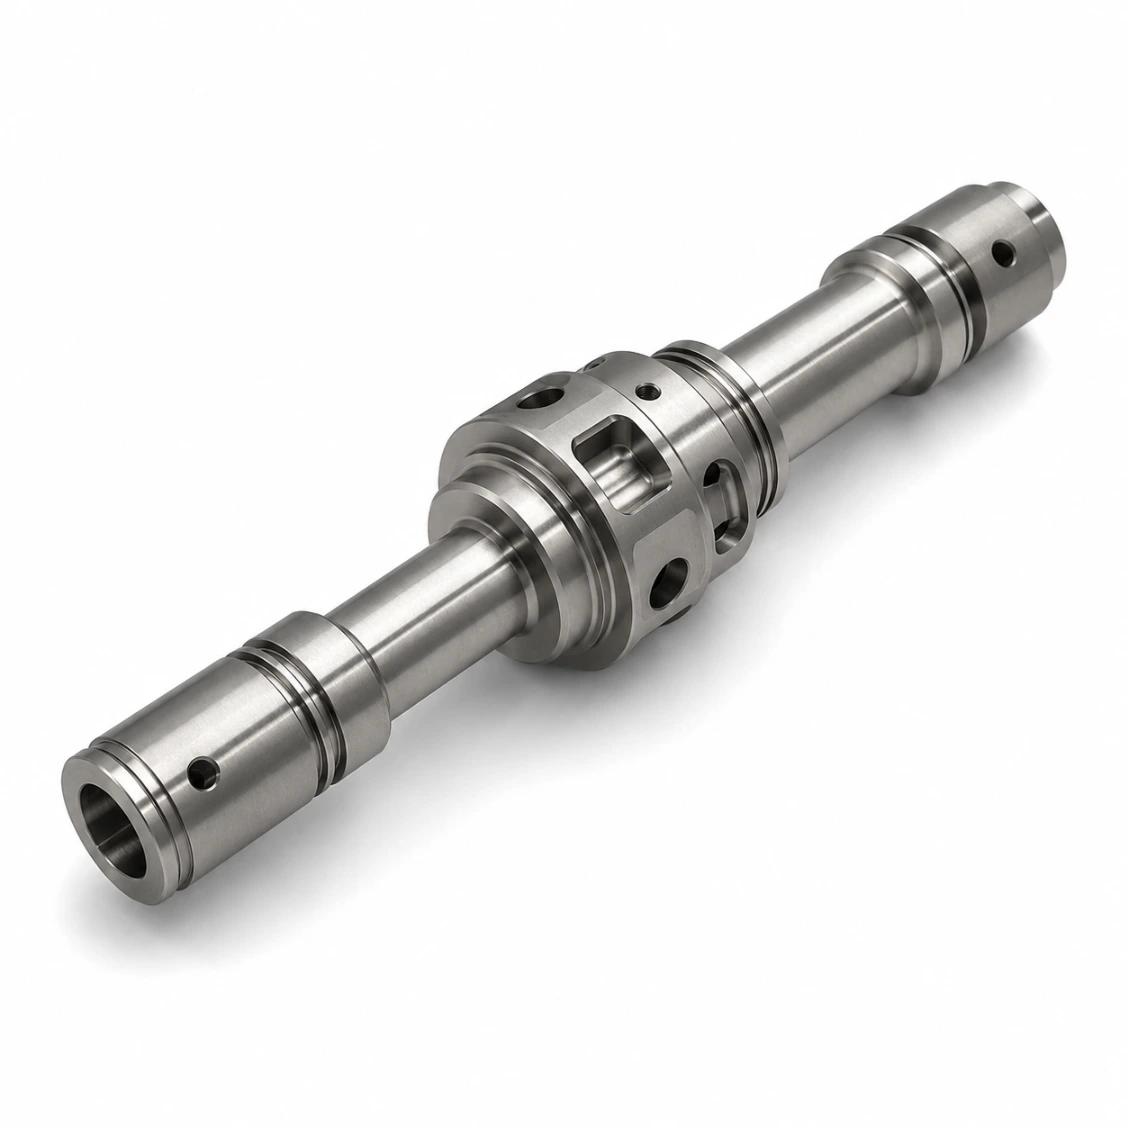 Ti Gradul 5 · Aero
Rama de rotație a robotului — Manipulator aeronautic
Ti Gradul 5 · 15 bucăți
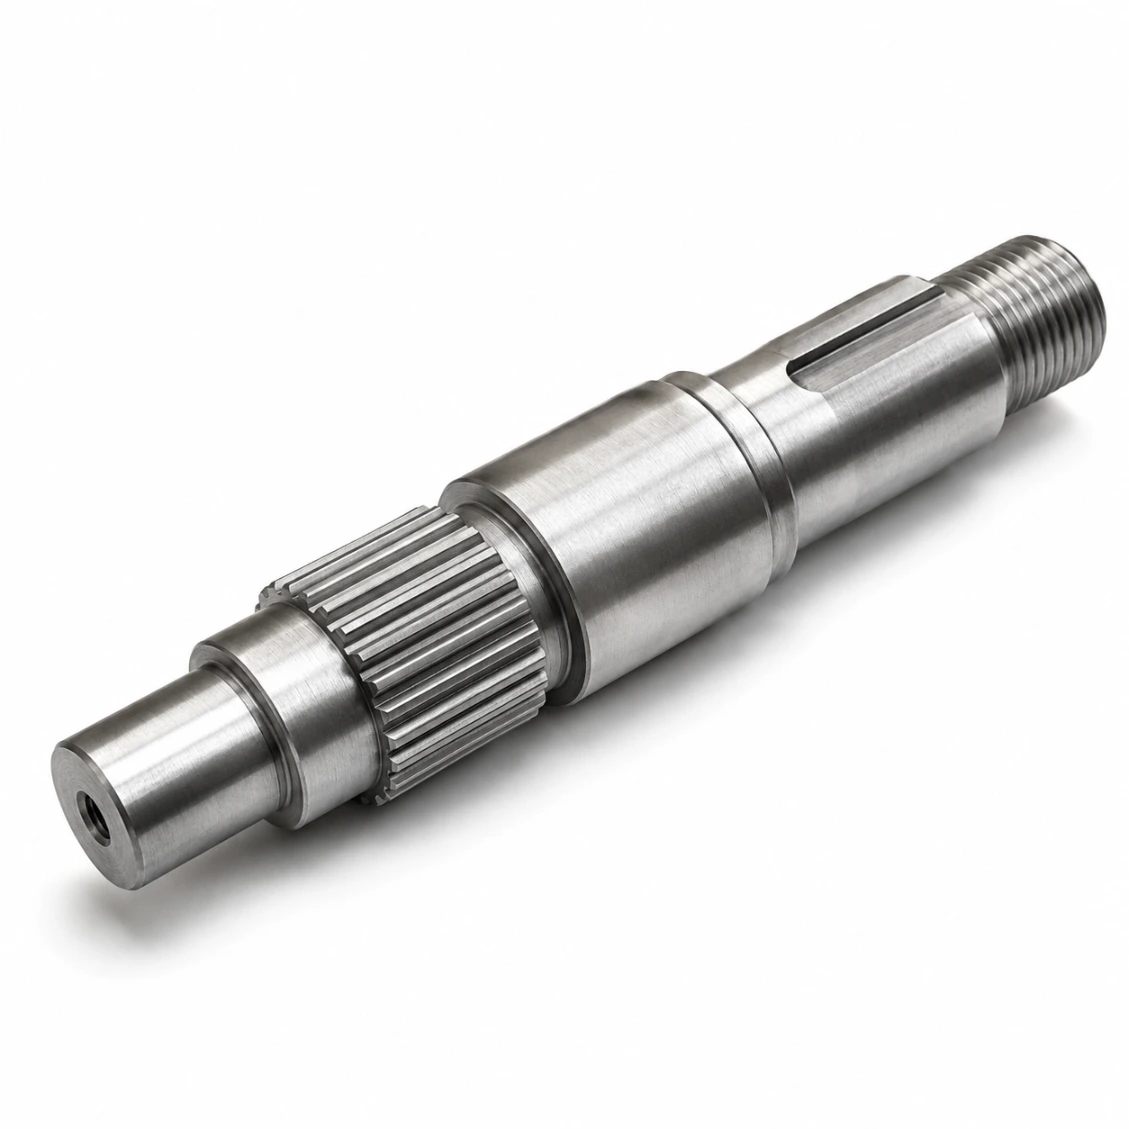 Al 6061 · SCARA
Rama de rotație a robotului — SCARA
Al 6061 · 300 bucăți
 Ti 5 · Drone
Rama de rotație a robotului — Gimbal pentru drone
Ti Gradul 5 · Ra 0.2µm · 100 bucăți
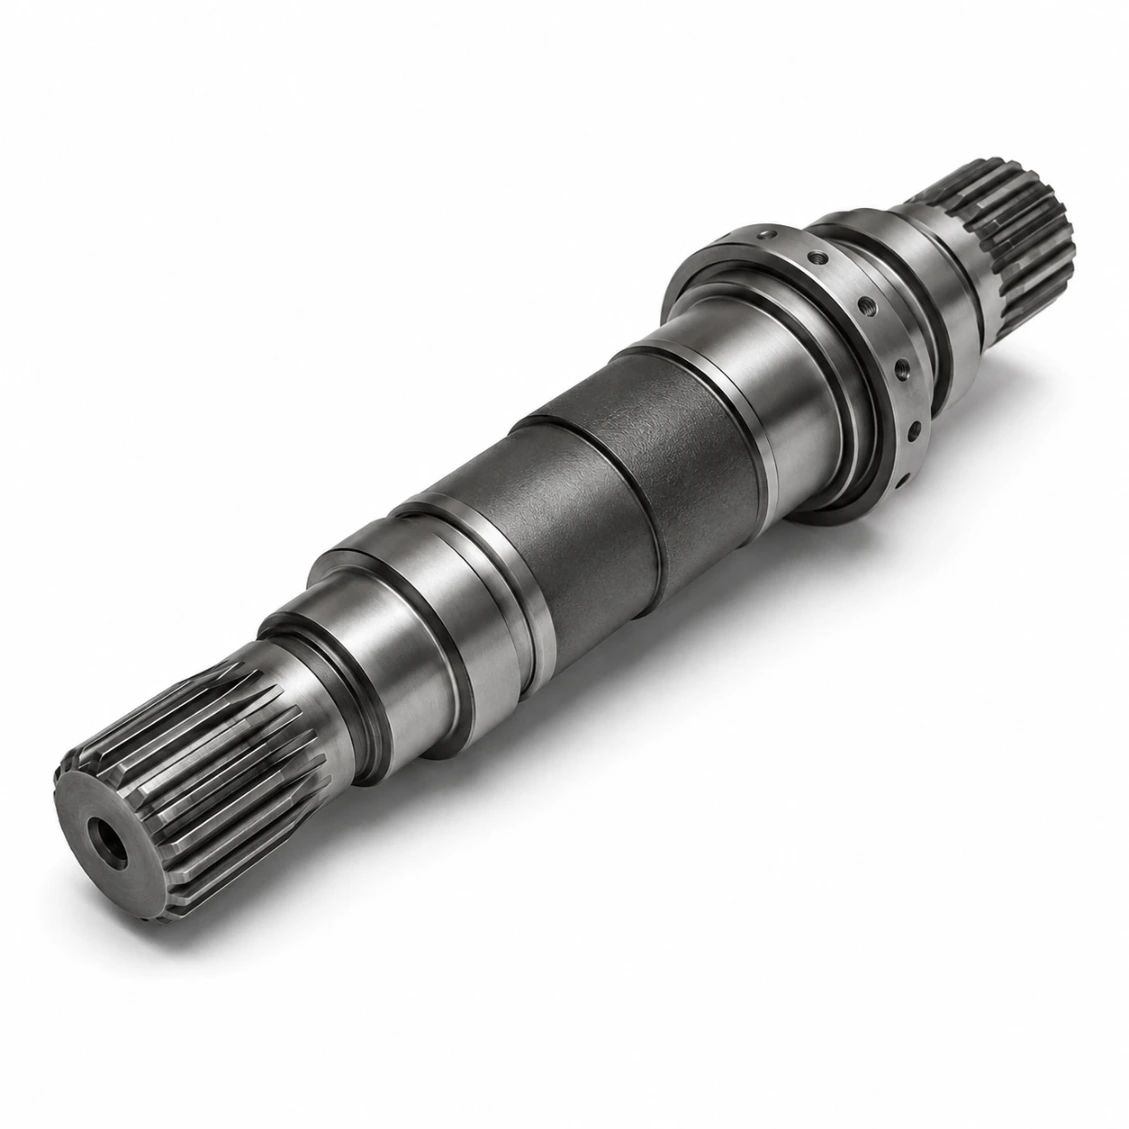 20CrMnTi · Greu
Ax de rotație a robotului — Ieșire armonică
20CrMnTi · Călit · 150 buc
 Verificat cu CMM
Ax de rotație a robotului — CMM complet
Fiecare piesă măsurată cu CMM
Cum funcționează
De la desen la piesa finalizată
Încărcați desenul dvs. — material, toleranțe și tratament de suprafață. Ofertă în 48 de ore.
01
Încărcați desenul
STEP, DXF, PDF sau schiță cu dimensiuni cheie și toleranțe.
02
Ofertă în 48h
Material, proces, tratament de suprafață și timp de livrare ferm.
03
Mașină CNC & Inspecție
Ajustare de precizie, șlefuire, verificare CMM, tratament de suprafață.
04
Livrare în întreaga lume
Raport complet dimensional. DHL / FedEx / transport maritim.
Recenzii
Producător de încredere a axelor de rotație a robotului
★★★★★
"Consistență dimensională excelentă în fiecare lot. Raportul CMM s-a potrivit perfect cu inspecția noastră de intrare. Timp de livrare conform promisiunii."
AK
Alex K.
Inginer Mecanic · România
★★★★★
"Revizuirea DFM a HXC a identificat două probleme de proiectare înainte de producție. Piesele finite au fost perfecte din prima. Recomandat cu tărie."
SL
Sophie L.
Inginer de proiectare · România
★★★★★
"Trei ani de achiziție de axe de precizie de la HXC. Calitate constantă, termene de livrare fiabile, ingineri întotdeauna receptivi."
JT
James T.
Inginer Senior · România
Întrebări frecvente
Ramele de rotație ale robotului — Întrebări frecvent puse
Întrebări tehnice și de aprovizionare răspunse de inginerii noștri.
Un arbore de rotație al robotului este elementul principal de rotație într-un articulație a robotului — transmite cuplul de ieșire al reductoarelor (drive armonic, cycloidal sau planetar) către următorul segment al robotului. Într-un robot cu 6-DOF, există 6 arbori de rotație, fiecare suportând greutatea tuturor segmentelor downstream plus sarcina utilă. Ei trebuie să fie rigizi (să reziste la deformare sub sarcină), ușori (să minimizeze inerția) și preciși (cu suporturi pentru rulmenți conform IT5 pentru zero joc la articulație).
Inerția de rotație crește cu raza la puterea a patra — eliminarea materialului din centru unui arbore reduce inerția mult mai eficient decât scurtarea sau reducerea greutății din exterior. Un arbore de rotație gol poate fi cu 40–60% mai ușor decât unul solid, cu o reducere de doar 15–25% a rigidității la îndoire — un compromis foarte favorabil pentru performanța robotului. În plus, gaura goală permite rutarea cablurilor și liniilor pneumatice prin articulație, evitând ansamblurile externe de cabluri care se pot agăța și limita raza de mișcare a articulației.
Majoritatea axelor robotului industrial utilizează unul dintre următoarele: Flanșă de drive armonic (generator de unde) fixată direct pe arbore; Orificii pentru pini pe disc cycloidal care se pot cupla cu flanșa de ieșire a arborelui; Conexiune de splină (DIN 5480 sau personalizată) de la ieșirea reductoarelor la gaura arborelui. Tipul de interfață depinde de reductoare — HXC gestionează toate cele trei tipuri de interfețe și poate oferi recomandări pentru modelul tău de reductoare.
Rigiditatea torsională a arborelui articulației determină cât de mult se deformează articulația sub sarcină — o deformare de 0,001° la prima articulație cauzează o eroare de poziționare la capătul robotului care crește odată cu raza brațului. Pentru un braț de 1 metru, o deformare de 0,001° a articulației cauzează o eroare de poziție de 0,017 mm la unealta. De aceea, arborii de rotație ai robotului sunt proiectați cu diametrul maxim permis de bugetul de greutate — chiar și o mică creștere a diametrului arborelui crește semnificativ rigiditatea torsională.
Prototip (1–5 bucăți, turnat și șlefuit gol): 5–8 zile. Lot mic (10–50 bucăți): 8–14 zile. Producție (100–1.000 bucăți): 12–18 zile. Aluminiu dur anodizat 7075: adaugă 3–5 zile. Titan: adaugă 3–5 zile. Producție rapidă disponibilă.
Al 7075-T6 dur anodizat — cea mai comună alegere pentru roboți colaborativi și brațe ușoare cu 6 axe. Ti Gradul 5 — roboți aerospațiali și manipulatoare chirurgicale care necesită o rigiditate greutate ridicată. 42CrMo4 (întărite prin inducție) — roboți industriali cu 6 axe cu sarcină utilă de peste 10 kg. 20CrMnTi (carburizați) — roboți industriali cu sarcină mare și paletizatoare. SUS316L — roboți pentru chirurgie / alimentație / farmaceutice.
Axe de rotație tipice pentru roboți utilizează ID / OD = 0,6–0,8. La ID / OD = 0,75 (setarea implicită HXC pentru roboți colaborativi), axul are o masă de aproximativ 44% și o rigiditate torsională de aproximativ 68% pentru un ax solid echivalent — o pierdere de rigiditate de 32% pentru 56% masă economisită reprezintă un compromis excelent. Tubul interior trebuie dimensionat pentru cablul de cablu (de obicei Ø 12–20 mm pentru a 6-a axă a cobotului, Ø 25–40 mm pentru roboți industriali mai mari).
Da — HXC poate monta flanșe de transmisie armonică, flanșe cu disc cicloidal cu găuri pentru pini, caracteristici de ieșire cu splină și flanșe de montare directă conform specificațiilor geometrice ale producătorului de reductoare (Harmonic Drive, Nabtesco, Sumitomo, Spinea). Specificați numărul modelului reductoarului pe desenul dumneavoastră și noi prelucrăm interfața compatibilă cu o toleranță de 0,005 mm.
Tubul gol este dimensionat pentru a permite trecerea cablului plus un mic spațiu pentru expansiunea termică și flexare minoră. HXC prelucrează ID-ul tubului cu un chamfer de 1–2° la ambele capete pentru a facilita instalarea cablurilor și a preveni deteriorarea izolației în timpul asamblării. Pentru roboți cu rotație constantă a axei, se folosesc inele de alunecare la articulație în loc de cabluri; în acel caz, axul găurii găzduiește ansamblul inelului de alunecare.