
Категория продукта
Пустой ID/OD 40% · Подшипник IT5 · Кабельный проход · 6-DOF
РР / 001 — 008
Оптимизированный по инерции пустой
Валы вращения робота
Прецизионно обработанные на ЧПУ валы суставов робота для 6-DOF промышленных и коллаборативных роботов — легкие пустые конструкции из Al 7075 и Ti Grade 5, интегрированные фланцы редуктора гармонического / циклоидного / планетарного типа, посадочные места подшипников IT5, кабельный проход для чистой прокладки через каждый сустав.
IT5
Посадочное место подшипника / Фланец
40%
Пустой ID / OD
−401ТП3Т
Масса против цельного
ЧЕРТЕЖ ЧАСТИ · RR-000 ВАЛ СУСТАВА РОБОТА · Al 7075-T6 HA
ISO 9001 · IT5 ЗЕМЛЯ · КАБЕЛЬНЫЙ ПРОХОД
Пустой · −40% Масса
Гармонический фланец
6-DOF · Кобот · SCARA · Дельта · Хирургический · Дрон
Типы роботов
Al 7075 · Ti 5 · 42CrMo4 · 20CrMnTi · SUS316L
Материалы
48hr Котировка · 5-дневный прототип
Сервис
IT5
Сиденье подшипника / Фланец
стандарт соединений робота
стандарт соединений робота
40%
Пустой ID / OD
дизайн кабеля с проходным отверстием
дизайн кабеля с проходным отверстием
−401ТП3Т
Снижение массы
по сравнению с цельным валом
по сравнению с цельным валом
5 дней
самая быстрая доставка
прототипные валы
прототипные валы
Наша работа
Запросить аналогичную деталь →
Валы вращения робота, которые мы изготовили
Прецизионно обработанные на ЧПУ валы вращения робота для автомобильной, робототехнической, аэрокосмической, медицинской и промышленной сферы.
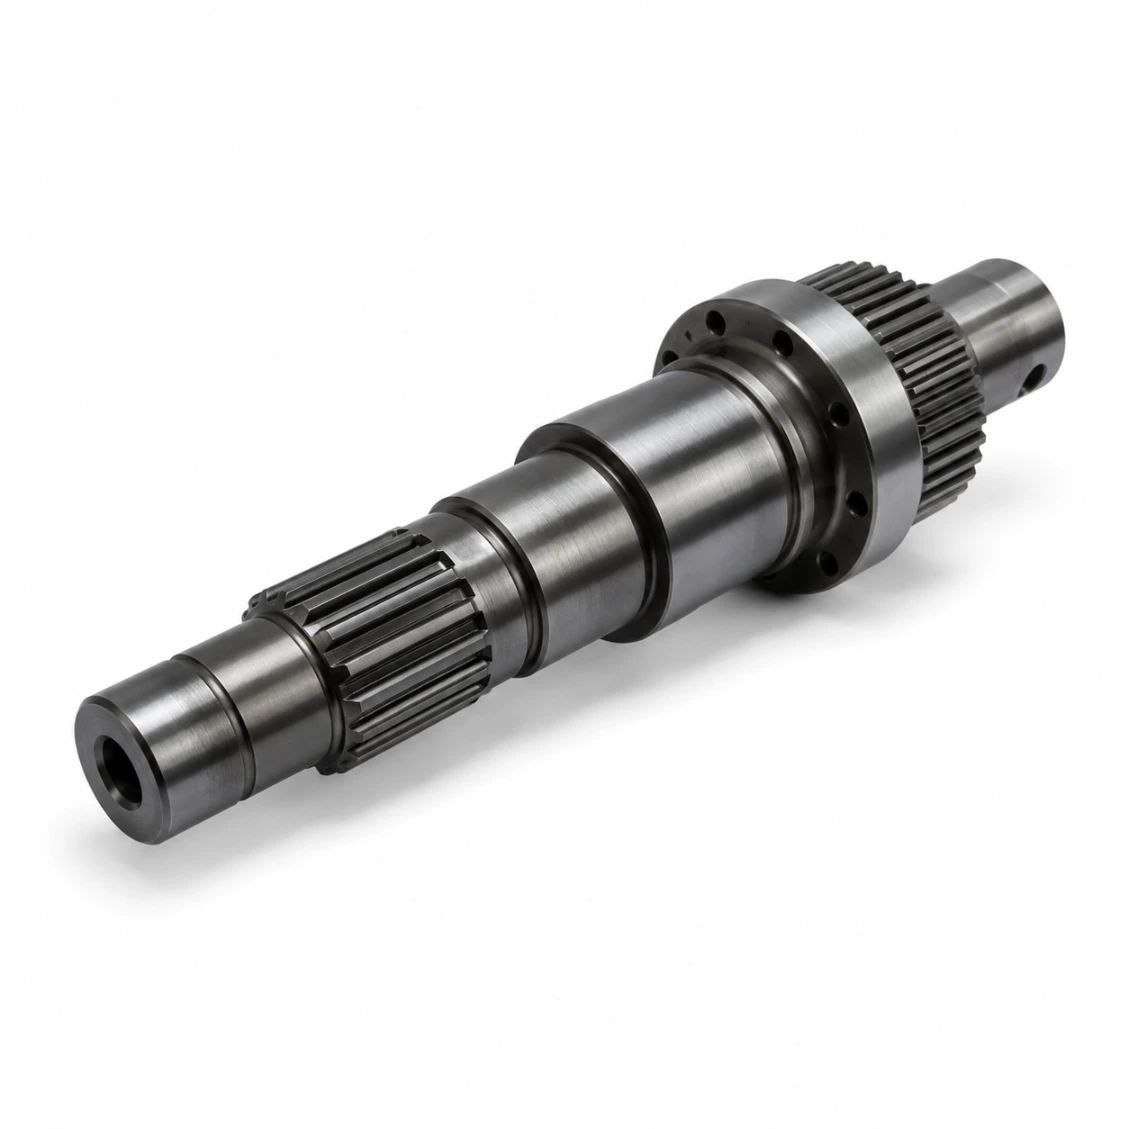 42CrMo4 · Промышленная
Вал вращения робота — Промышленный 6-осевой
42CrMo4 · Закаленный · 200 шт.
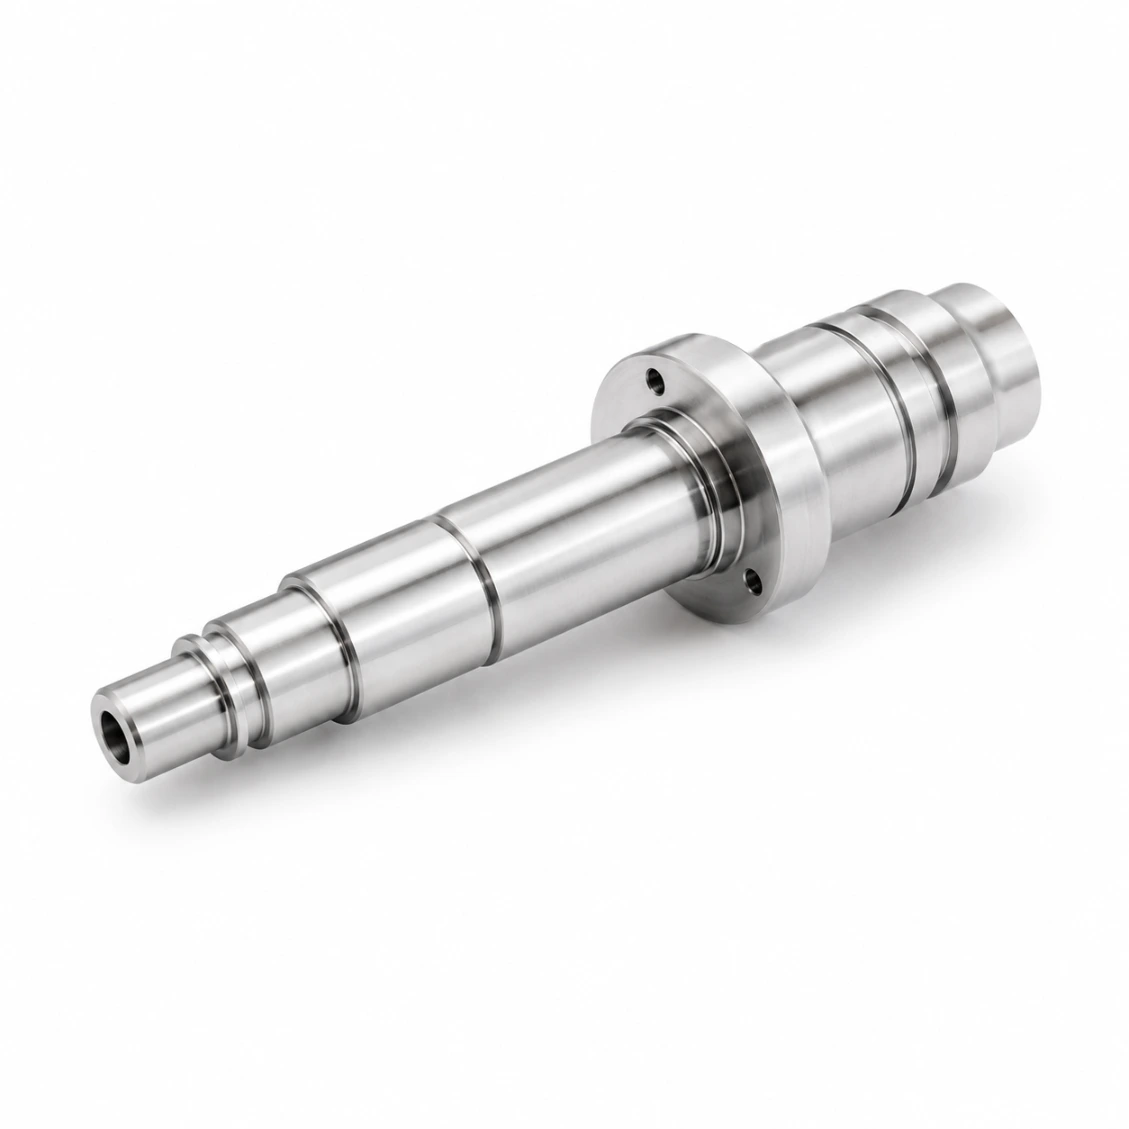 SUS316L · Хирургический
Вал вращения робота — Хирургический робот
SUS316L · Пассивированный · 50 шт.
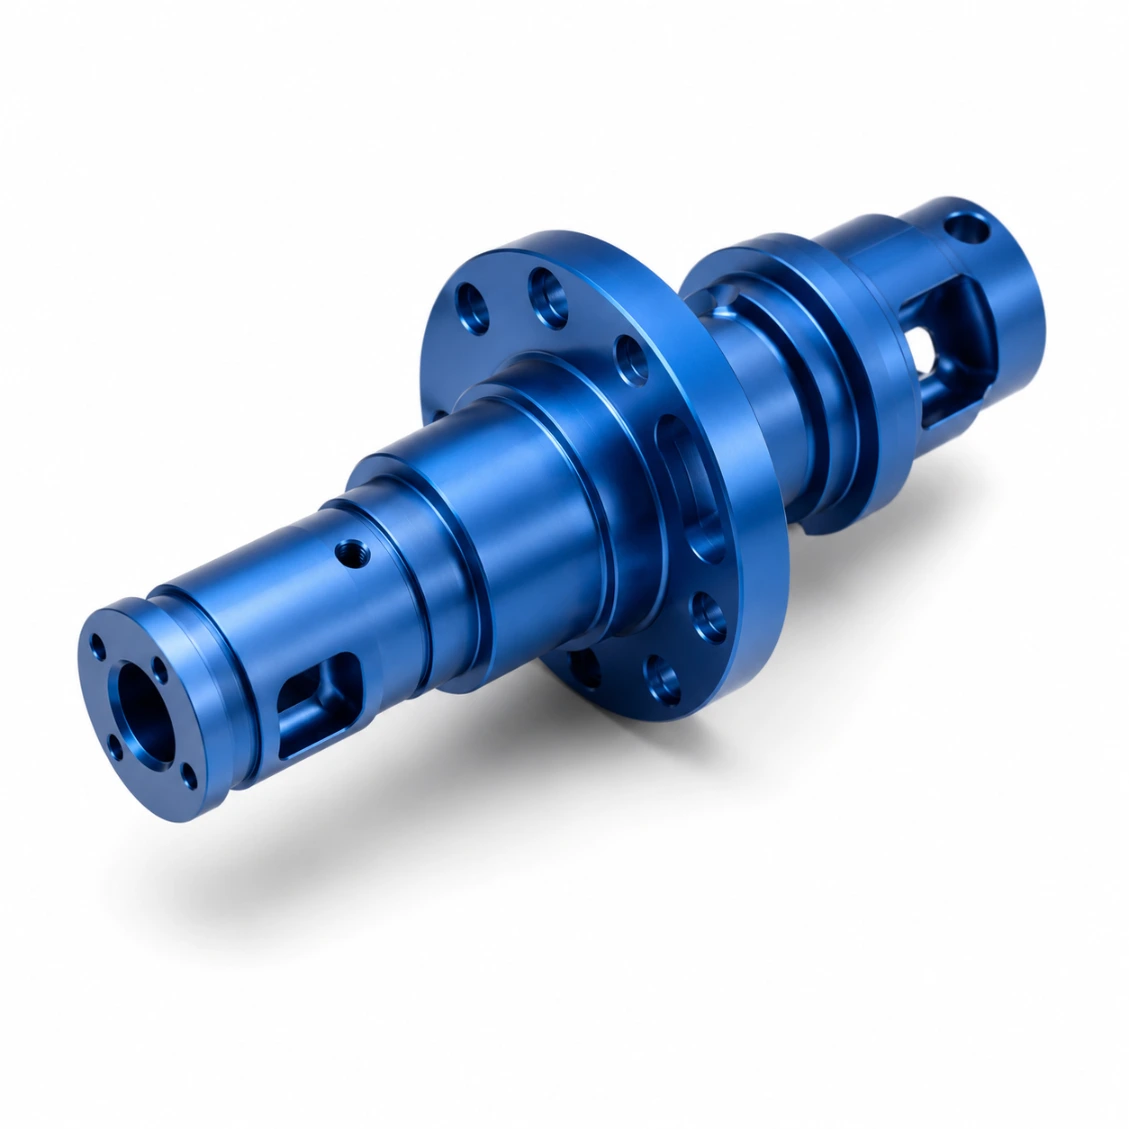 Al 7075 · Кобот
Вал вращения робота — Кобот
Al 7075 HA · Пустотелый · 80 шт.
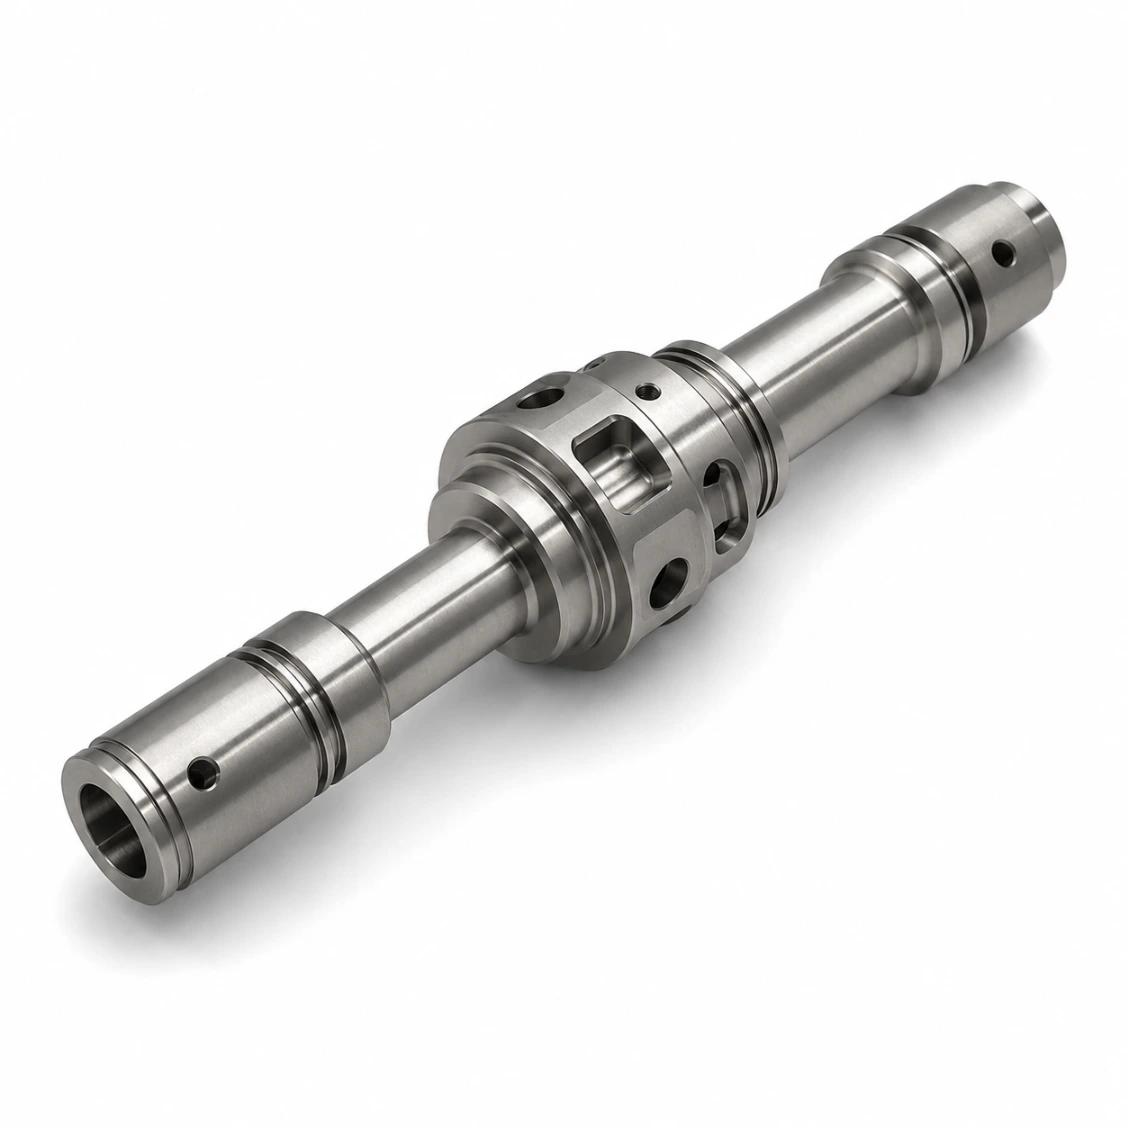 Ti Grade 5 · Аэро
Вал вращения робота — Аэромануипулятор
Ti Grade 5 · 15 шт.
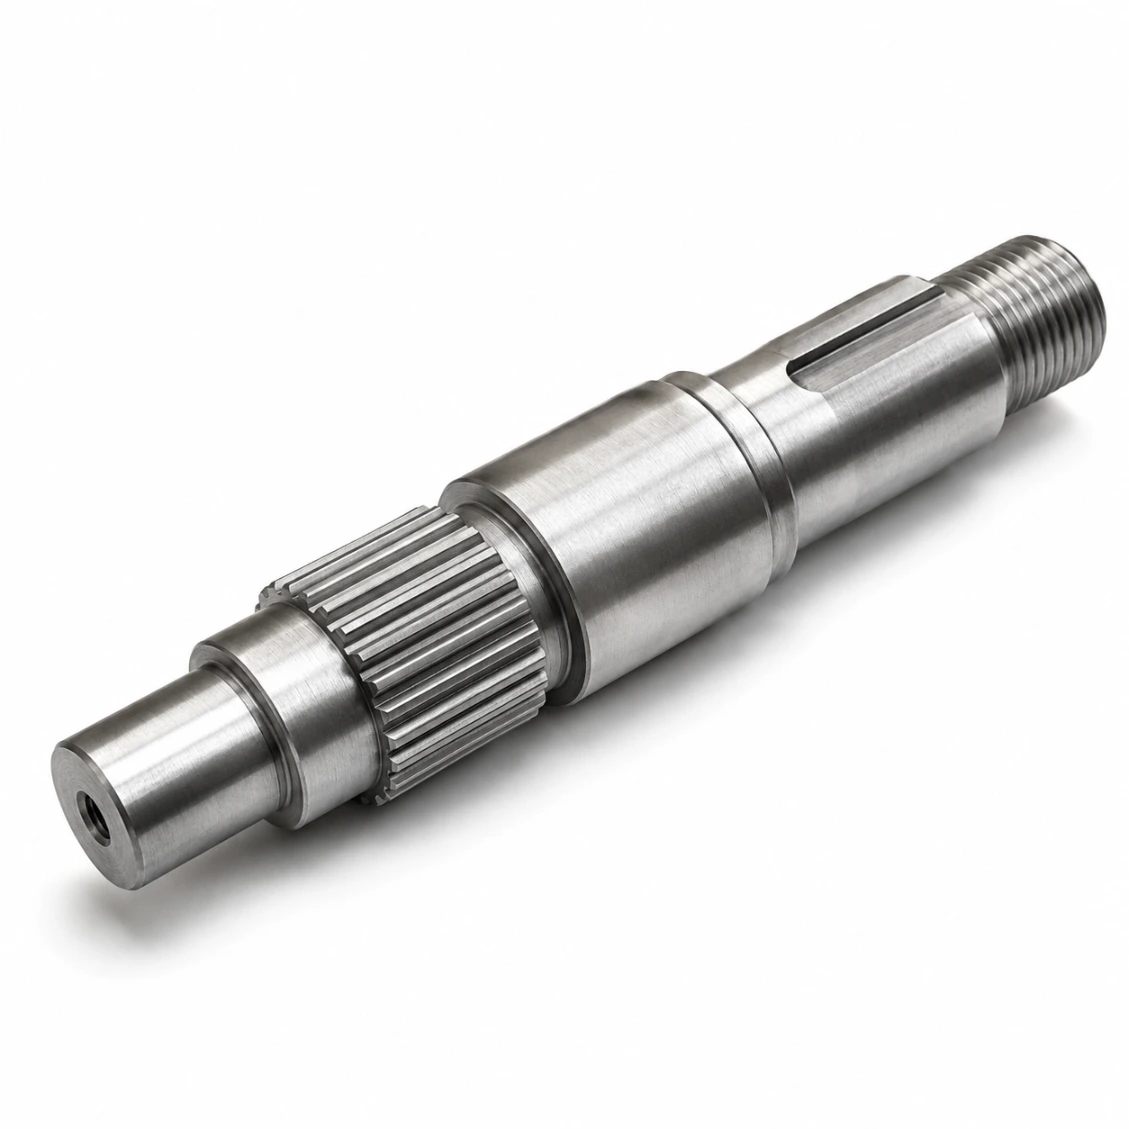 Al 6061 · SCARA
Вал вращения робота — SCARA
Al 6061 · 300 шт.
 Ti 5 · Дрон
Вал вращения робота — Подвеска дрона
Ti Grade 5 · Ra 0.2µm · 100 шт.
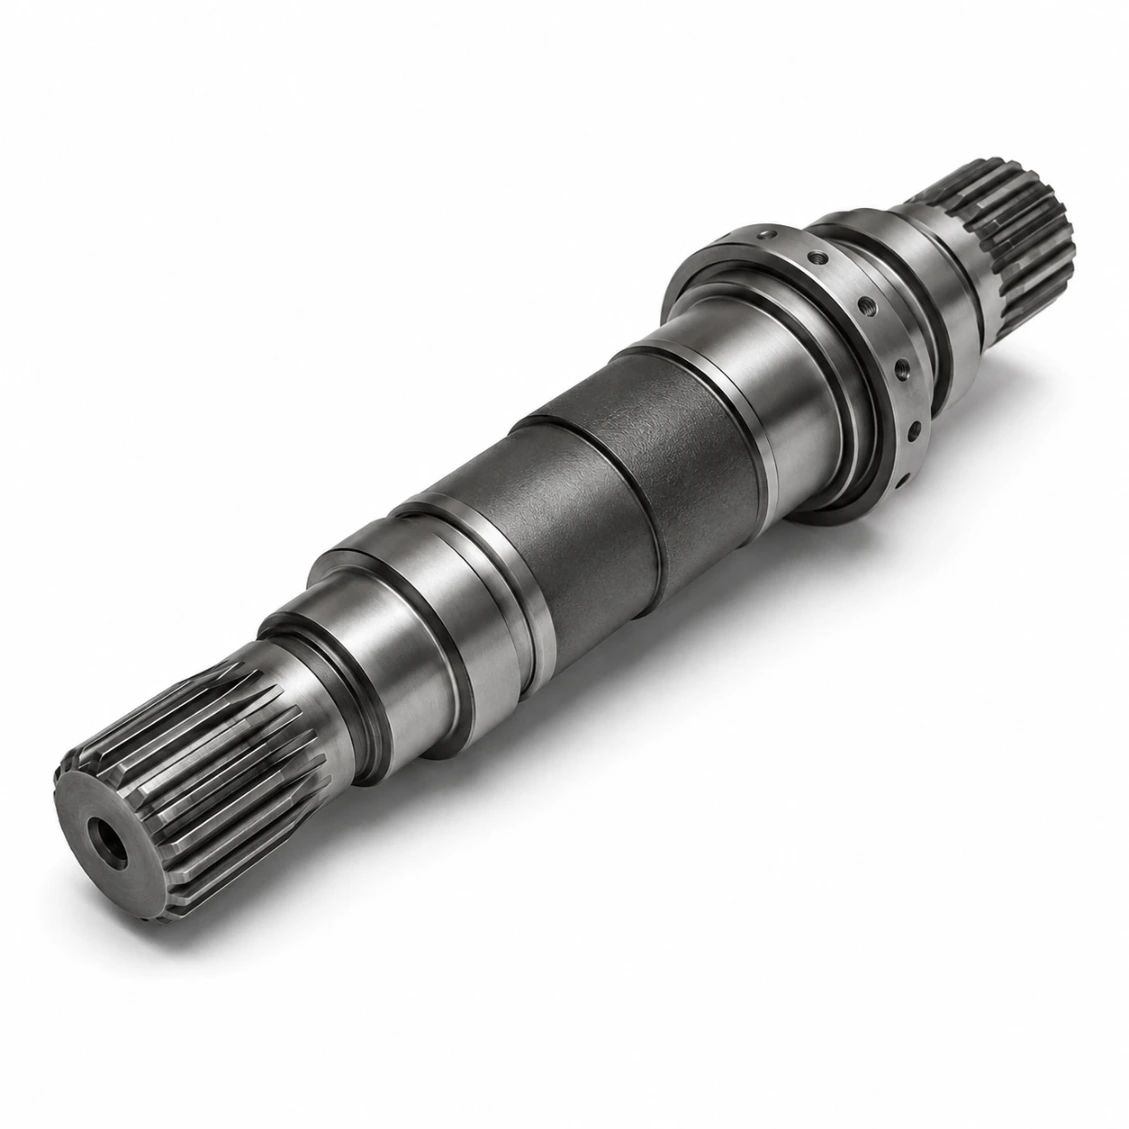 20CrMnTi · Тяжелый
Вал вращения робота — Гармонический выход
20CrMnTi · Карбюризованный · 150 шт.
 Проверено CMM
Вал вращения робота — Полный CMM
Каждая деталь измерена CMM
Как работает
От чертежа до готового изделия
Загрузите свой чертеж — материал, допуски и поверхность обработки. Коммерческое предложение через 48 часов.
01
Загрузить чертеж
STEP, DXF, PDF или эскиз с ключевыми размерами и допусками.
02
Котировка за 48 часов
Материал, процесс, обработка поверхности и твердый срок выполнения.
03
ЧПУ-машина и контроль
Точная токарная обработка, шлифовка, проверка CMM, поверхностная обработка.
04
Доставка по всему миру
Полный размерный отчет. DHL / FedEx / морские перевозки.
Отзывы
Надежный производитель валов вращения роботов
★★★★★
"Исключительная согласованность размеров в каждой партии. Отчет CMM точно совпал с входным контролем. Сроки выполнения — как обещано."
AK
Алекс К.
Инженер-механик · Германия
★★★★★
"Рассмотрение DFM HXC выявило две проблемы дизайна до начала производства. Готовые детали были идеальны с первой сборки. Настоятельно рекомендуется."
SL
Софи Л.
Инженер-конструктор · Франция
★★★★★
"Три года закупки прецизионных осей у HXC. Качество стабильно, сроки надежны, инженеры всегда реагируют."
JT
Джеймс Т.
Старший инженер · Великобритания
Часто задаваемые вопросы
Валы вращения роботов — Часто задаваемые вопросы
Технические и операционные вопросы отвечают наши инженеры.
Вал вращения робота — это основной вращающий элемент в суставе оси робота — он передает выходной крутящий момент редуктора (гармонический привод, циклоидный или планетарный) на следующий звено робота. В роботе с 6 степенями свободы есть 6 валов вращения, каждый из которых несет вес всех последующих звеньев плюс полезную нагрузку. Они должны быть жесткими (сопротивляться прогибу под нагрузкой), легкими (минимизировать инерцию) и точными (посадки подшипников по IT5 для нулевого зазора в суставе).
Ротационная инерция пропорциональна радиусу в четвертой степени — удаление материала из центра вала снижает инерцию гораздо эффективнее, чем укорочение или облегчение вала снаружи. Полый вал вращения робота может быть на 40–60% легче, чем сплошной вал, с уменьшением жесткости изгиба всего на 15–25% — это очень выгодный компромисс для производительности робота. Кроме того, полая труба прокладывает кабели и пневматические линии через сустав, избегая внешних кабельных связок, которые зацепляются и ограничивают диапазон движения сустава.
Большинство промышленных осей роботов используют один из: Фланец гармонического привода (генератор волн), прикрепленный непосредственно к валу; Отверстия для штифтов выходного диска циклоидного привода, соединяющиеся с фланцем выхода вала; Шлицевая связь (DIN 5480 или индивидуальная) от выхода редуктора к отверстию вала. Тип интерфейса зависит от выбранного редуктора — HXC обрабатывает все три типа интерфейсов и может дать рекомендации по предпочтительному интерфейсу для вашей модели редуктора.
Крутильная жесткость вала сустава определяет, насколько сустав прогибается под нагрузкой — прогиб 0,001° на первом суставе вызывает ошибку позиционирования на конце робота, которая увеличивается с длиной руки. Для руки длиной 1 метр прогиб сустава 0,001° вызывает ошибку позиции 0,017 мм на инструменте. Вот почему валы вращения роботов проектируются с максимальным диаметром вала, разрешенным весовым бюджетом — даже небольшое увеличение диаметра вала значительно увеличивает крутильную жесткость.
Прототип (1–5 шт., полые, обработанные + шлифованные): 5–8 дней. Небольшая партия (10–50 шт.): 8–14 дней. Производство (100–1,000 шт.): 12–18 дней. Анодированный алюминий 7075: добавьте 3–5 дней. Титан: добавьте 3–5 дней. Доступно срочное производство.
Al 7075-T6 анодированный — самый распространенный выбор для коллаборативных роботов и легких 6-осевых манипуляторов. Ti Группа 5 — аэрокосмические роботы и хирургические манипуляторы, требующие высокой жесткости к весу. 20CrMnTi (индукционно закаленный) — промышленные 6-осевые роботы с полезной нагрузкой 10+ кг. 42CrMo4 (карбюризованный) — промышленные роботы с тяжелой нагрузкой и паллетизаторы. SUS316L — хирургические / пищевые / фармацевтические роботы.
Типичные валы вращения роботов используют ID / OD = 0.6–0.8. При ID / OD = 0.75 (стандарт HXC для коллаборативных роботов) вал имеет массу ~44% и ~68% крутильную жесткость эквивалентного сплошного вала — потеря жесткости 32% при экономии массы 56% является отличным компромиссом. Внутренний проход для кабеля должен быть рассчитан на кабельный жгут (обычно Ø 12–20 мм для 6-й оси коллаборативного робота, Ø 25–40 мм для более крупных промышленных роботов).
Да — машины HXC обрабатывают фланцы для установки гармонического привода, фланцы с отверстиями для штифтов циклоидного диска, выходные элементы с шлицами и фланцы с прямыми болтами в соответствии с геометрическими спецификациями производителя редуктора (Harmonic Drive, Nabtesco, Sumitomo, Spinea). Укажите номер модели редуктора на вашем чертеже, и мы обработаем соответствующий интерфейс с точностью до 0.005 мм.
Полый проход рассчитан на кабельный жгут плюс небольшой зазор для теплового расширения и незначительного изгиба. HXC обрабатывает внутренний диаметр прохода с фаской 1–2° на обоих концах, чтобы облегчить установку кабеля и предотвратить повреждение изоляции во время сборки. Для роботов с постоянным вращением оси используются скользящие кольца на соединении вместо кабелей; в этом случае проход вала содержит сборку скользящего кольца.